
9. 硬件二开指南
以下提供机器人可供二开的硬件接口描述,未提及的接口默认不支持二开。
1. 供电接口
从MDU的X25端口取电,对端线可以按照客户自己的需求,集成自己需要的接口。
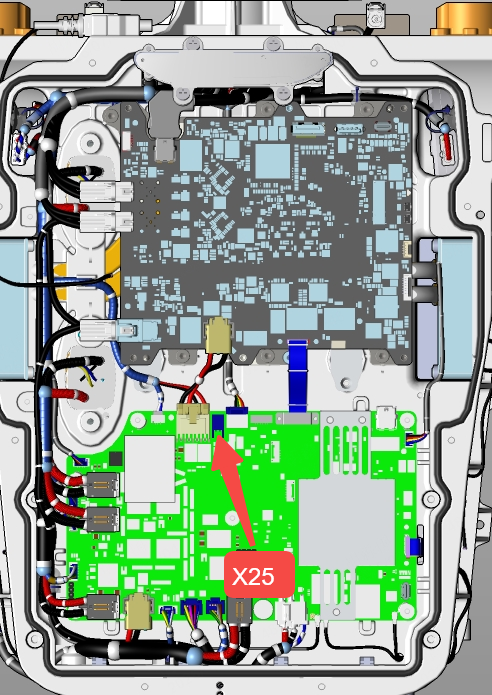
1.1 接口定义
需要控制额定电流不超过200W,瞬态功率不要超过400W
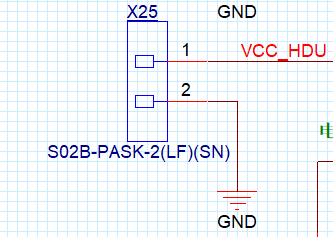
| PIN | 定义 | |
|---|---|---|
| 1 | VCC | 电源正43.2-67.2V |
| 2 | GND | 电源负极 |
1.2 连接器规格书
MDU侧连接器型号:S02B-PASK-2(LF)(SN)
需引出的线端型号:胶壳PAP-02V-S+端子SPHD-001T-P0.5
端子规格书可在SDK的hardware目录下找到:C265094_线对板针座_S02B-PASK-2(LF)(SN)_规格书_WJ234796.PDF
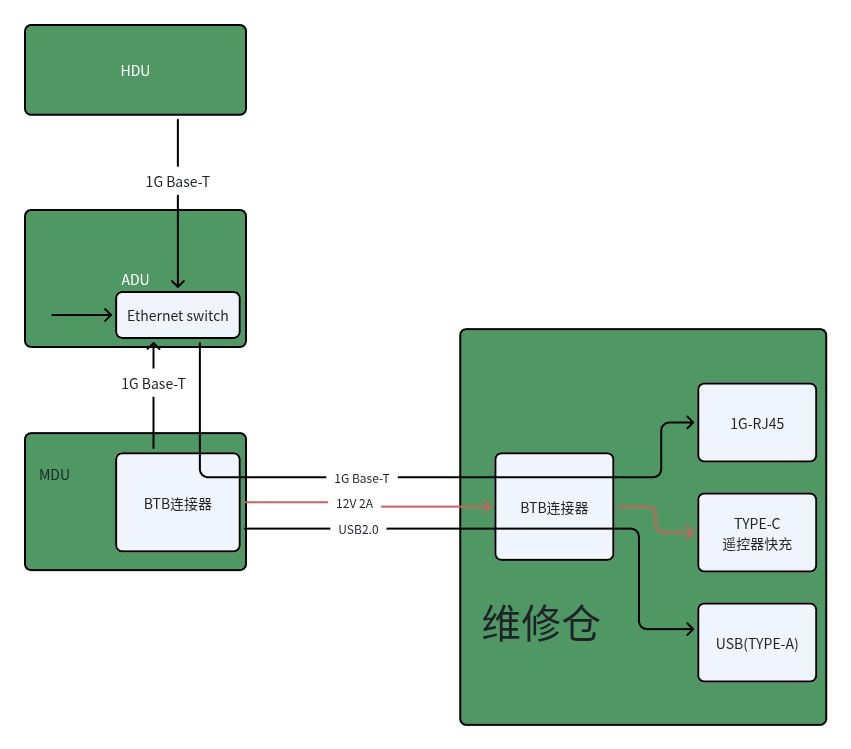
2. 维修仓接口 (维修引出接口)
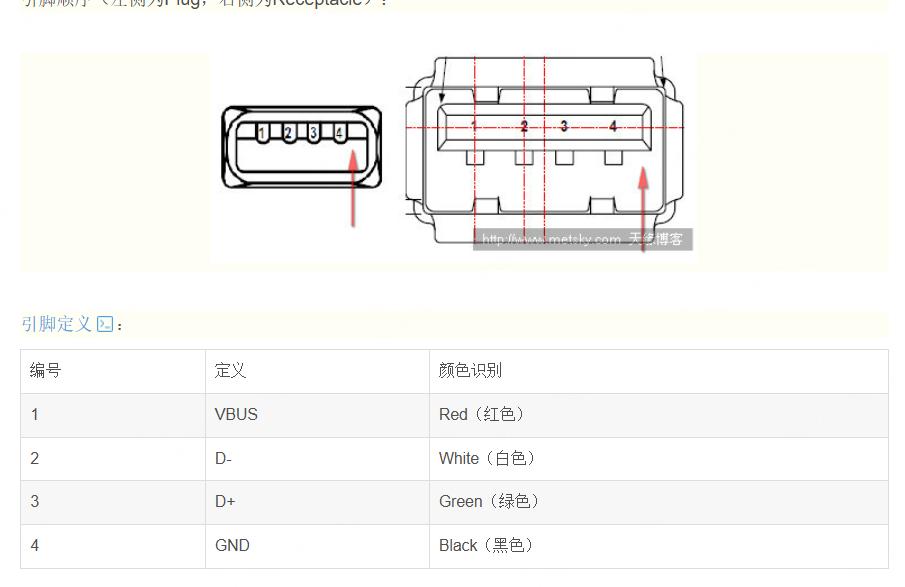
2.1 USB TYPE A
这个是整机的调试串口
A-波特率1500000 对应MDU的调试串口
B-波特率115200 对应ADU的调试串口
PS:仅仅作为调试口用,非标准USB口
2.2 RJ45
1000base-T 标准网口,可以通过内置的交换机连接ADU/MDU/HDU
2.3 USB TYPE C
这边仅作为遥控器的标准充电口使用,不要接其他外设
支持PD快充,注意功率超过20W会直接切断电源,保护端口。
重新上电才可恢复。
3. 相机接口 (胸腔内接口)
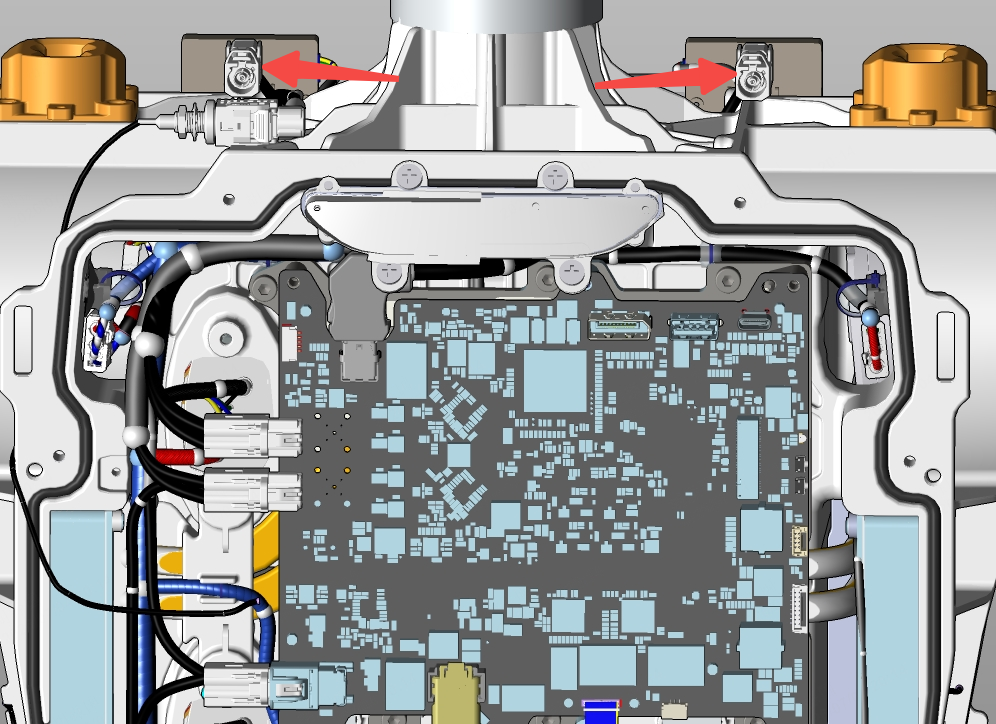
A3U外置2个GSML相机端口,如下图
3.1 接口定义
GMSL,DACAR 302同规格,双层屏蔽同轴线缆
3.2 连接器规格书
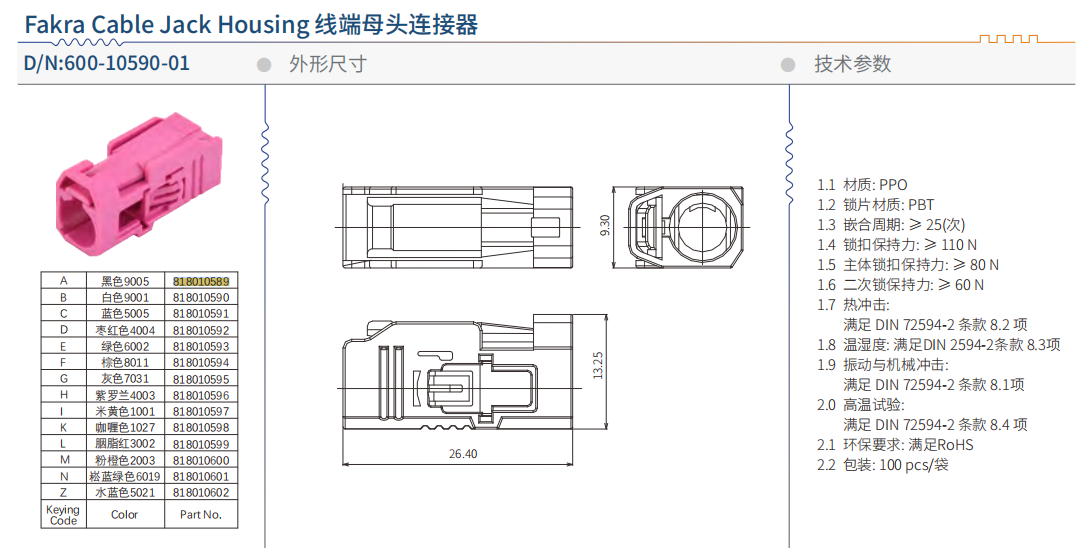
- 整机侧连接器型号:电连818010589 A键位*2个,预留在机器人肩膀位置
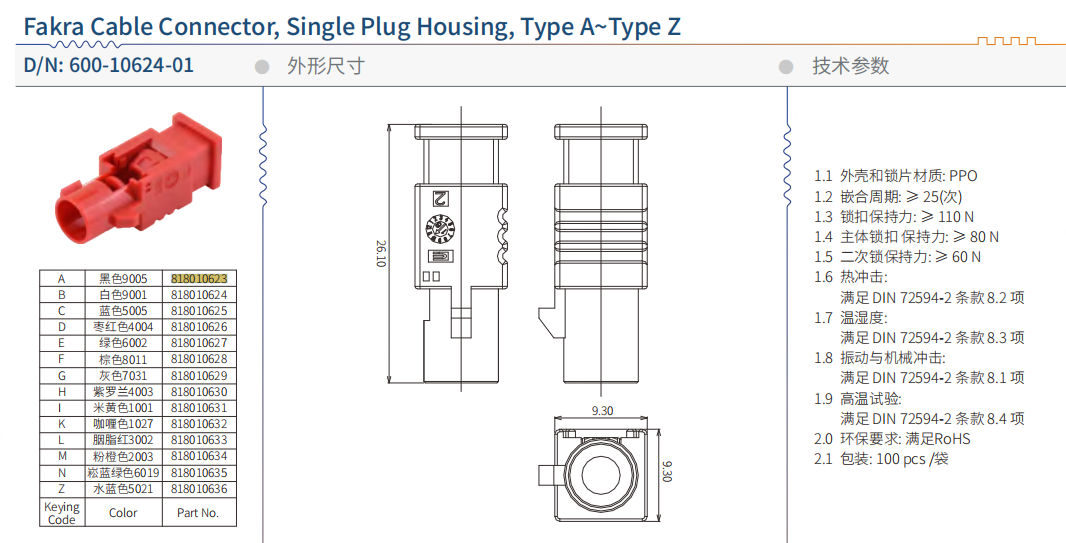
- 需要配连接器型号:电连818010623 A键位
4. 网络接口
客户的二开需要外接三端口交换机/或者内置交换机功能,三口分别对应算力平台/HDU/MDU
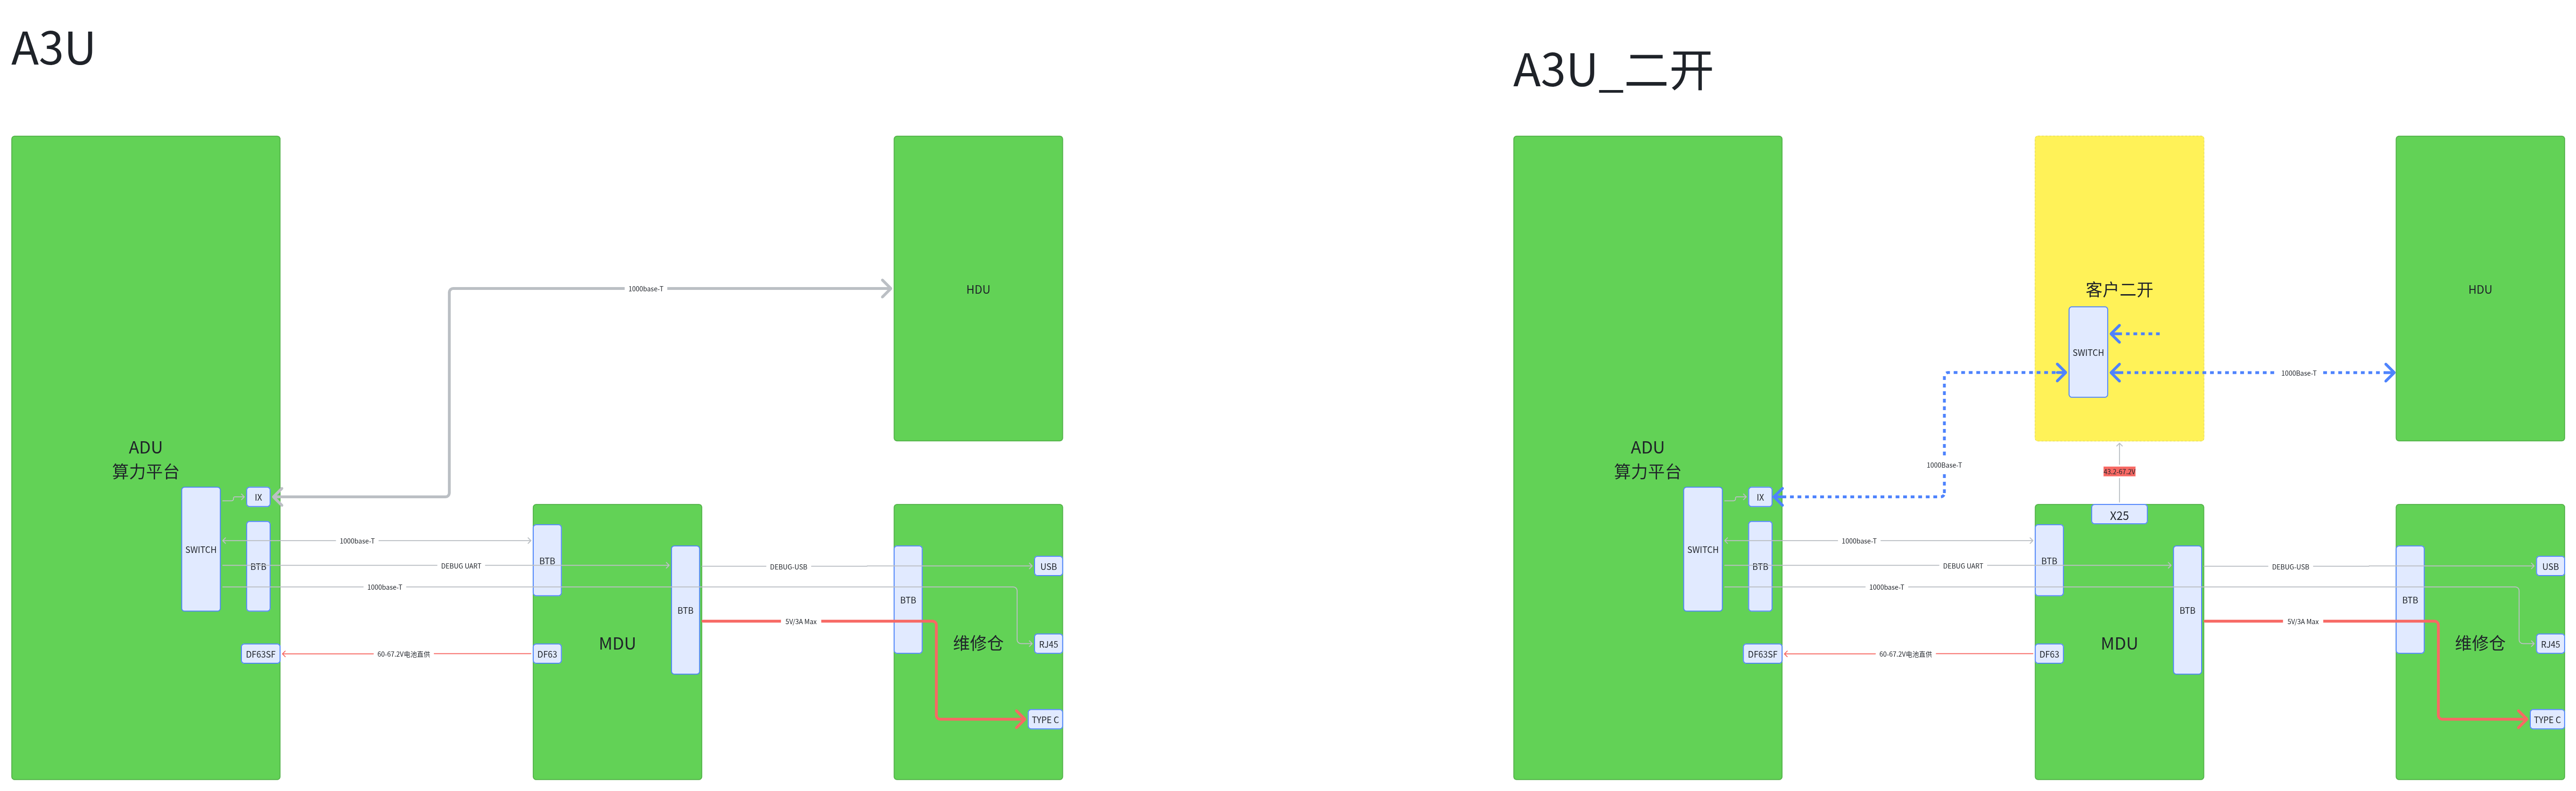
4.1 目前整机接口定义
IX接口定义
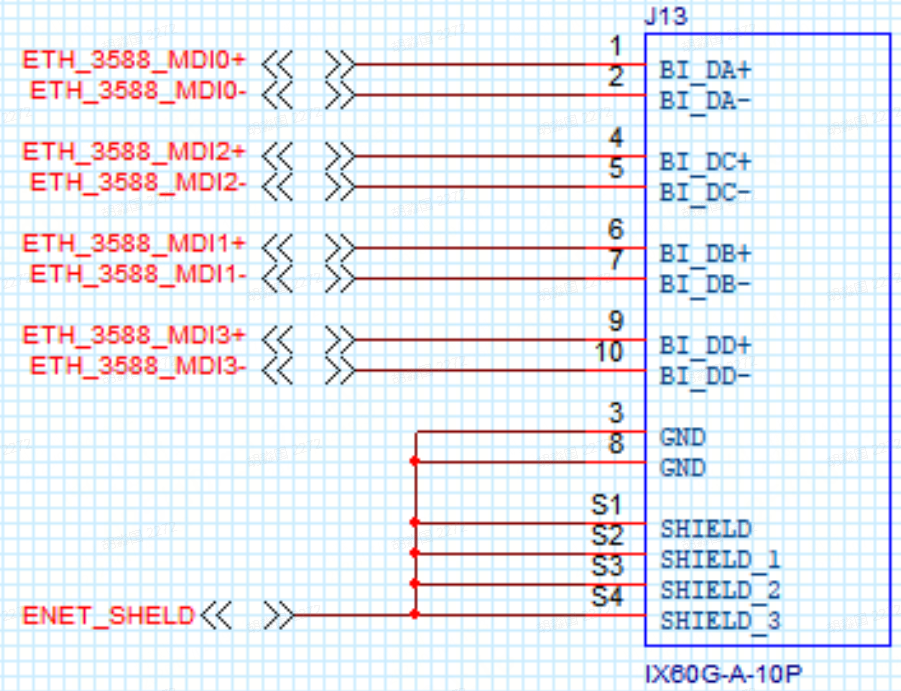
| PIN | 定义 | |
|---|---|---|
| 1 | ETH_3588_MID0+ | |
| 2 | ETH_3588_MID0- | |
| 3 | GND | |
| 4 | ETH_3588_MID2+ | |
| 5 | ETH_3588_MID2- | |
| 6 | ETH_3588_MID1+ | |
| 7 | ETH_3588_MID1- | |
| 8 | GND | |
| 9 | ETH_3588_MID3+ | |
| 10 | ETH_3588_MID3- |
4.2 连接器规格书
MDU侧连接器型号:IX60G-A-10P
需引出的线端型号:IX40G-A-10S-CV(7.0)或其他角度连接器,可参见SDK中hardware目录下的IX_Catalog_D144096_en.pdf
5. 其他接口 (胸腔内接口)
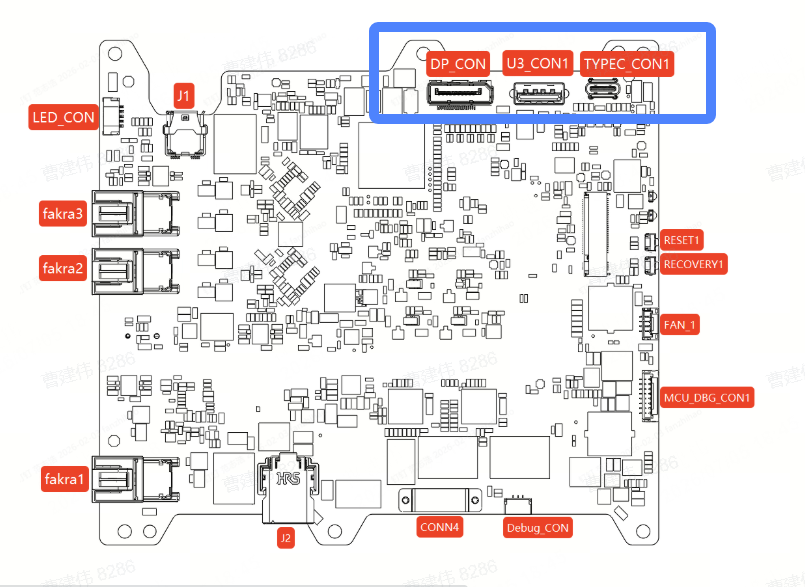
| 名称 | 功能 |
|---|---|
| U3_CON1 | 支持USB3.2 GEN2x1 |
| TYPEC-CON1 | 支持USB3.2 Gen2x1 |
| DP_CON | 标准TP显示口 |